Robot Pick & Place Product Details & Order
Order Information
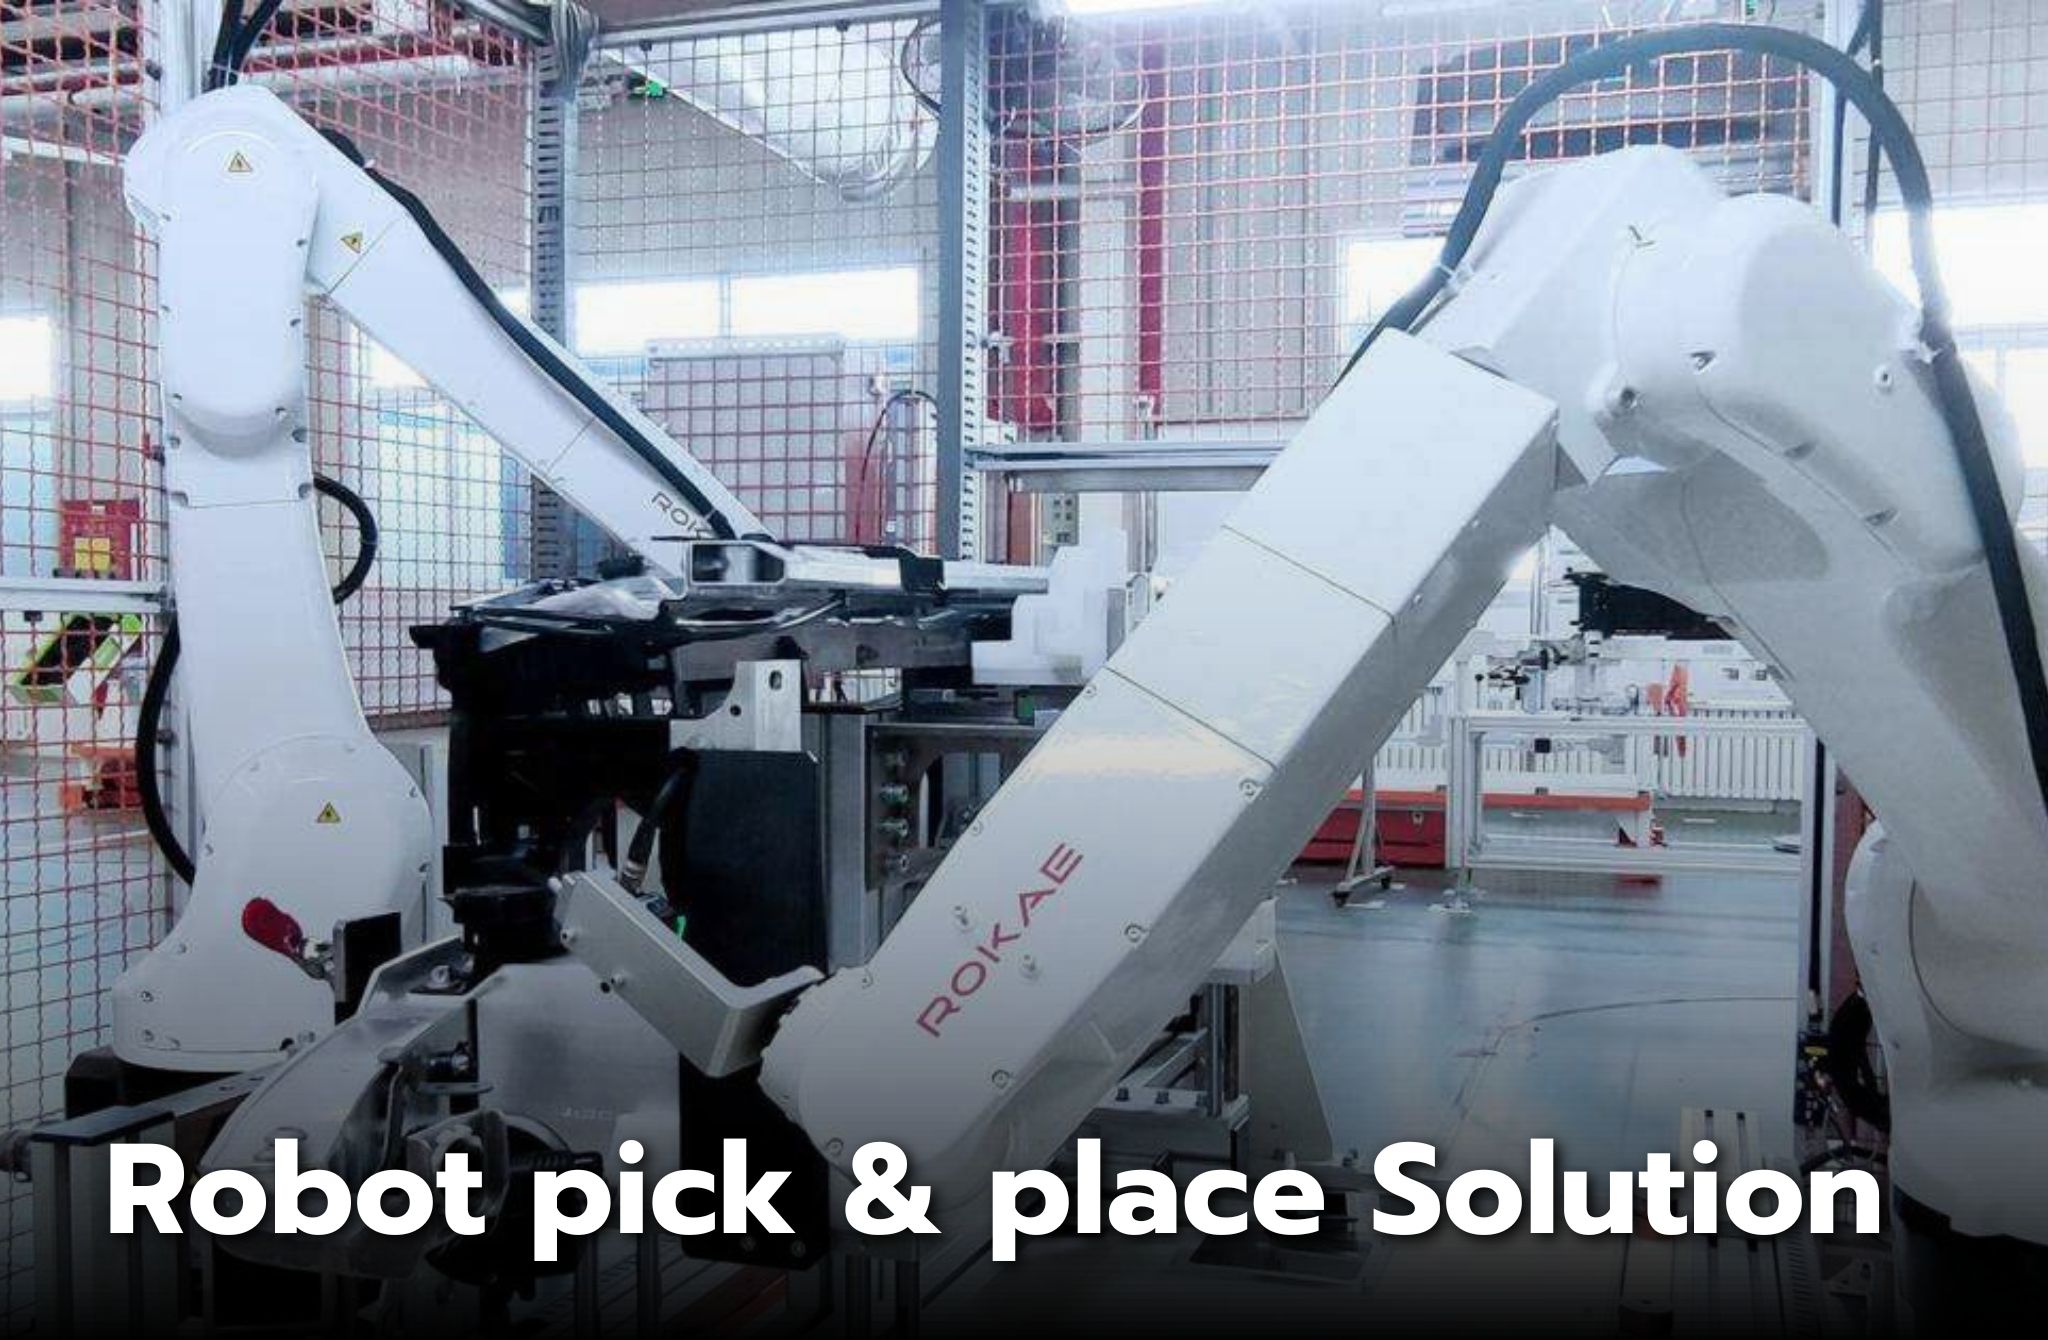
Robot Pick & Place
ระบบหยิบจับและเคลื่อนย้ายชิ้นงานอัตโนมัติ
ระบบ Robot สำหรับหยิบจับและเคลื่อนย้ายชิ้นงานจากจุดหนึ่งไปยังอีกจุดหนึ่ง รวมถึงการโหลด–ถ่ายชิ้นงาน การจัดเรียง และการหยิบชิ้นส่วนเพื่อสนับสนุนกระบวนการประกอบ
การเลือก Robot และอุปกรณ์ End-of-Arm Tooling ต้องพิจารณาตามลักษณะของงาน เช่น น้ำหนักและขนาดชิ้นงาน, ระยะ Reach, Payload, ความเร็ว และตำแหน่งการหยิบ–วาง เพื่อให้เหมาะสมกับกระบวนการผลิต
Applications
- Sorting — การคัดแยกและจัดเรียงชิ้นงาน
- Stacking — การจัดเรียงซ้อนชิ้นงาน
- Loading / Unloading — การโหลดและถ่ายชิ้นงานเข้า–ออกจากเครื่องจักร
- Assembly Handling — การหยิบจับชิ้นส่วนเพื่อสนับสนุนกระบวนการประกอบ