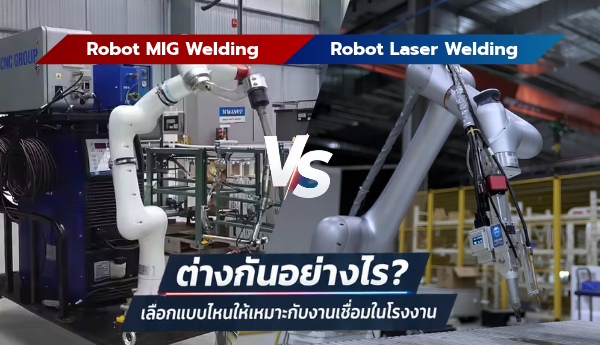
Robot MIG Welding vs Robot Laser Welding ต่างกันอย่างไร?
Posted 30 Sep 2026 15:33 | 25 views
เปรียบเทียบ Robot MIG Welding กับ Robot Laser Welding ทั้งความร้อน ความเร็ว ความแม่นยำของรอยต่อ ความปลอดภัย และวิธีเลือกให้เหมาะกับงานของโรงงาน
Robot MIG Welding vs Robot Laser Welding ต่างกันอย่างไร? เลือกแบบไหนให้เหมาะกับงานเชื่อมในโรงงาน
.jpg)
เมื่อโรงงานเริ่มคิดจะเปลี่ยนงานเชื่อมจากคนเป็นหุ่นยนต์ คำถามแรกที่มักตามมาคือ "ควรใช้ MIG หรือ Laser?" สองกระบวนการนี้แก้ปัญหาคนละแบบ การเลือกผิดตั้งแต่ต้นมีผลทั้งต้นทุนและคุณภาพงาน บทความนี้เปรียบเทียบให้เห็นภาพก่อนตัดสินใจ
Robot Welding คืออะไร
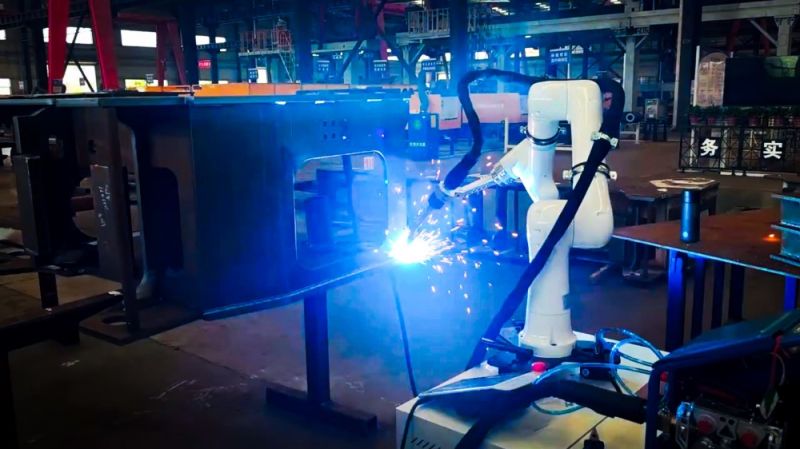
Robot Welding คือการให้หุ่นยนต์อุตสาหกรรมควบคุมการเคลื่อนที่ของหัวเชื่อมแทนคน ระบบควบคุมทั้งเส้นทางเชื่อม สัญญาณเริ่มและหยุดอาร์ค การป้อนลวด และพารามิเตอร์การเชื่อม พร้อมฟังก์ชันเสริม เช่น Touch Sensing, การส่ายหัวเชื่อม (Weave), การเชื่อมหลายชั้น และ Through-Arc Seam Tracking ความสม่ำเสมอในการทำซ้ำของหุ่นยนต์ช่วยลดข้อบกพร่อง งานแก้ไข และของเสีย
Robot MIG Welding และ Robot Laser Welding
Robot MIG Welding คือการให้หุ่นยนต์ควบคุมหัวเชื่อม MIG MIG หรือ GMAW เป็นวิธีเชื่อมที่ ใช้อาร์คไฟฟ้ากับลวดเชื่อมที่ป้อนต่อเนื่อง ความร้อนจากอาร์คหลอมทั้งลวดและชิ้นงานจนเกิดเป็นบ่อหลอมเหลว และ ใช้ก๊าซปกคลุมเพื่อป้องกันออกซิเจนและไนโตรเจนในอากาศ ซึ่งเป็นสาเหตุของข้อบกพร่อง เช่น รูพรุนและความเปราะของแนวเชื่อม จุดเด่นคือ ให้อภัยความคลาดเคลื่อนของรอยต่อได้สูง และ เหมาะกับชิ้นงานหนาและการเชื่อมข้ามช่องว่าง จึงพบบ่อยในงานโครงสร้างเหล็กและงานผลิตชิ้นส่วนโลหะ
Robot Laser Welding คือการให้หุ่นยนต์พาหัวเลเซอร์เคลื่อนไปตามแนวเชื่อม วิธีนี้ใช้ลำแสงที่ สร้างความร้อนสูงในพื้นที่เล็กมาก ได้บ่อหลอมแคบที่เย็นตัวเร็วเป็นแนวเชื่อมแน่นและสะอาด จุดเด่นคือ เหมาะกับชิ้นงานบาง ไวต่อความร้อน และงานที่ต้องการรูปลักษณ์สวยงาม แต่ต้องแลกกับข้อจำกัดสองเรื่อง คือต้องการรอยต่อที่แน่นและสม่ำเสมอ และต้องออกแบบเซลล์ให้ปลอดภัย เพราะ เลเซอร์สำหรับงานเชื่อมในอุตสาหกรรมโดยปกติเป็น Class 4 ที่ต้นกำเนิด
สรุปสั้น ๆ: MIG เน้นความยืดหยุ่นและงานที่มีความแปรปรวน ส่วน Laser เน้นความแม่นยำ ความเร็ว และความร้อนต่ำ
เปรียบเทียบ 5 ด้านที่โรงงานควรดู
| ด้าน | Robot MIG | Robot Laser |
|---|---|---|
| ความร้อนและการบิดงอ | ความร้อนกระจายกว้าง ทำให้บิดงอและมี HAZ ใหญ่กว่า | พลังงานรวมศูนย์ ได้แนวเชื่อมแคบและลึก |
| ความเร็ว | ขึ้นกับงานและความหนา | โดยทั่วไปเร็วกว่า MIG โดยเฉพาะชิ้นงานบาง |
| ความคลาดเคลื่อนของรอยต่อ | ให้อภัยสูง | ต้องการรอยต่อที่แน่นและสม่ำเสมอ ช่องว่างเล็กน้อยอาจทำให้แนวเชื่อมไม่สมบูรณ์ |
| ชนิดงาน | ยังเหมาะกับงานที่ต้องการปริมาณเนื้อเชื่อมสูง | ให้ประโยชน์สูงสุดกับงานบาง ไวต่อความร้อน และงานที่ต้องการความสวยงาม |
| งานหลังเชื่อม | มักมีงานทำความสะอาดมากกว่า Laser | แทบไม่ต้องทำความสะอาดหลังเชื่อม |
ตัวเลขที่ชัดที่สุดมาจาก Miller คือ บนเหล็กคาร์บอนเบอร์ 18 เลเซอร์ใช้ความร้อนรวมประมาณครึ่งหนึ่งของ TIG หรือ MIG ส่วนเรื่องต้นทุน เลเซอร์คุ้มกับเงินลงทุนเมื่อรอยต่อถูกตัดและขึ้นรูปตามค่าความคลาดเคลื่อนที่ควบคุมได้ ขณะที่ MIG ยังเป็นตัวเลือกใช้งานจริงเมื่อชิ้นงานที่เข้ามามีความแปรปรวนและหน้าตัดหนา
สิ่งที่มักถูกมองข้าม อุปกรณ์และความสม่ำเสมอของชิ้นงาน
ไม่ว่าจะเลือกกระบวนการไหน ปัญหาส่วนใหญ่ไม่ได้อยู่ที่ตัวหุ่นยนต์ รายงานจากผู้รวมระบบ (KC Robotics) ระบุว่า ความล้มเหลวของงานเชื่อมด้วยหุ่นยนต์ส่วนมากมาจากชิ้นงานที่ไม่สม่ำเสมอ การยึดจับที่ไม่ดี และความต้องการที่ไม่ชัดเจน มากกว่าตัวฮาร์ดแวร์ของหุ่นยนต์ แนวทางแก้คือ ทำให้ค่าความคลาดเคลื่อนของ Fixture แน่นขึ้น และถ้าความแปรปรวนของชิ้นงานหลีกเลี่ยงไม่ได้ ให้เพิ่ม Seam Tracking เพื่อแก้เส้นทางแบบเรียลไทม์
สำหรับ Robot MIG ปัจจุบันมีเทคโนโลยีช่วยชดเชยเรื่องนี้ได้ Through-Arc Seam Tracking, การสแกนด้วยเลเซอร์ และ Touch Sensing ช่วยให้หุ่นยนต์ปรับตามความคลาดเคลื่อนของ Fixture ความหนาของวัสดุ และช่องว่างของรอยต่อ ข้อบกพร่องที่พบบ่อยของงาน MIG มี รูพรุน รอยแตก รอยกัดแหว่ง (Undercut) และการหลอมไม่สมบูรณ์ (Lack of Fusion) และรูพรุนมัก ลดลงเมื่อควบคุมระยะปลายหัวเชื่อม มุมหัวเชื่อม และความสะอาดของผิวงานให้คงที่ ซึ่งเป็นสิ่งที่หุ่นยนต์ทำซ้ำได้สม่ำเสมอกว่ามือคน
ความปลอดภัยที่ต้องวางแผนตั้งแต่ก่อนซื้อ
Laser Welding: เลเซอร์เชื่อมในอุตสาหกรรมเป็น Class 4 ที่ต้นกำเนิด ซึ่งเป็นระดับอันตรายสูงสุด แต่ สามารถติดตั้งในเซลล์ที่ผ่านการรับรองเป็นเอนโคลเซอร์ Class 1 ได้ โดยต้องรับประกันว่าแสงเลเซอร์จะอยู่ภายในเอนโคลเซอร์ตลอดการใช้งานปกติ ก่อนจัดซื้อควรตรวจสอบ เอนโคลเซอร์ อินเตอร์ล็อก แว่นป้องกันที่ถูกต้อง ผู้รับผิดชอบด้านความปลอดภัยเลเซอร์ (LSO) ขั้นตอนปฏิบัติงาน (SOP) และระบบดูดควัน ระวังด้วยว่า แว่นตาทั่วไปหรือแว่นเชื่อมไม่สามารถป้องกันรังสีจากไฟเบอร์เลเซอร์ได้
มาตรฐานที่เกี่ยวข้องคือ IEC 60825-1 ที่ กำหนดการจัดระดับอันตรายของผลิตภัณฑ์เลเซอร์ และ ISO 11553-1 ที่ ระบุข้อกำหนดด้านอันตรายจากรังสีเลเซอร์ในเครื่องจักรประมวลผลด้วยเลเซอร์ รวมถึงข้อมูลที่ผู้ผลิตต้องให้
หุ่นยนต์ทุกประเภท: ISO 10218 ปรับปรุงครั้งใหญ่ในปี 2025 โดย ส่วนที่ 1 ว่าด้วยการออกแบบและผลิตหุ่นยนต์ ส่วนที่ 2 ว่าด้วยการออกแบบและการรวมระบบหุ่นยนต์และเซลล์ ฉบับใหม่ ยกเลิกและแทนที่ฉบับปี 2011 และ รวมข้อกำหนดส่วนใหญ่ของ ISO/TS 15066 ว่าด้วยหุ่นยนต์ร่วมงานกับคนเข้าไว้ใน ISO 10218-2:2025 ผู้รวมระบบจึงควรอ้างอิงฉบับ 2025 ในการออกแบบเซลล์
ควรจะเลือกแบบไหนดี
ให้ตัดสินตามลำดับ เริ่มจากรอยต่อว่าปิดสนิทพอสำหรับเลเซอร์หรือไม่ แล้วดูวัสดุและความหนาว่าเชื่อมได้หรือไม่ จากนั้นค่อยพิจารณาการบิดงอ ต้นทุน และการตรวจสอบ
- ชิ้นงานหนา รอยต่อมีความแปรปรวน ต้องเติมเนื้อเชื่อม → Robot MIG
- ชิ้นงานบาง ไวต่อความร้อน ต้องการผิวสวยและลดงานหลังเชื่อม และควบคุมรอยต่อได้แน่น → Robot Laser
- ต้องการทั้งสองข้อดี → มีกระบวนการ Hybrid Laser-MIG ที่ใช้เลเซอร์ร่วมกับ MIG
เรื่องความยืดหยุ่นของระบบ เซลล์แบบ Cobot ลดพื้นที่รั้วกั้นลง และให้คนทำงานจุดเชื่อมชั่วคราว (Tack Weld) อยู่ใกล้ ๆ ขณะหุ่นยนต์เชื่อมได้
Robot Welding จาก Mostori มองทั้งระบบ ไม่ใช่แค่ซื้อหุ่นยนต์
จากที่เห็นข้างต้น ความสำเร็จของงานเชื่อมอัตโนมัติขึ้นกับทั้งเซลล์ ไม่ใช่เฉพาะรุ่นหุ่นยนต์ Mostori จึงออกแบบ Robot Welding Cell โดยรวม Robot (ROKAE Industrial Robot หรือ Cobot), เครื่องเชื่อมและหัวเชื่อมที่เลือกตามงาน, Positioner, Fixture ที่ออกแบบตามชิ้นงาน และระบบ Safety เข้าด้วยกัน
ROKAE มีโซลูชันเชื่อมด้วย Cobot ที่ควบคุมด้วยแรง สำหรับงานเชื่อมล็อตเล็กหลากหลายรุ่น ใช้ในงานต่อเรือ โครงสร้างเหล็ก เครื่องจักรก่อสร้าง เครน และงานไฟฟ้า และมีกรณีศึกษาเชื่อมเลเซอร์ด้วย ROKAE CR12 ซึ่ง มี Payload 12 กก. Reach 1,300 มม. และ Repeatability ±0.02 มม.
ทีมวิศวกร Mostori พร้อมให้คำปรึกษาและใบเสนอราคา → ติดต่อขอใบเสนอราคาด่วน
แหล่งอ้างอิงข้อมูล
- Miller Welders: https://www.millerwelds.com/en-US/resources/knowledge-hub/industrial-welding/technology/laser-welder-vs-tig-vs-mig-stainless-steel-aluminum-sheet-metal
- Xometry: https://www.xometry.com/resources/sheet/laser-welding-vs-mig-welding/
- RapidDirect: https://www.rapiddirect.com/blog/laser-welding-vs-mig-welding-6-key-differences-explained/